合作面向未来的集成控制单元
2026年3月9日,英飞凌与Subaru公布合作,AURIX TC4x将用于协调下一代EyeSight辅助驾驶及车辆运动控制的集成ECU,支持传感融合与实时处理。PG关注的是,不同信息怎样在适当时间进入车辆控制过程。
从系统关系看,传感器提供的是不同位置、不同时间取得的观察,控制功能则需要依据当前状态作出响应。把更多任务放入同一单元,可以改变信息交换方式,也要求设计团队更清楚地组织各项任务之间的关系。
因此,集成并不只是把多个功能放到同一块板上。数据由谁取得、何时更新、哪个结果可以用于下一步,都需要有明确约定。只有这些关系能够解释,团队才容易判断性能提升具体发生在哪一段。
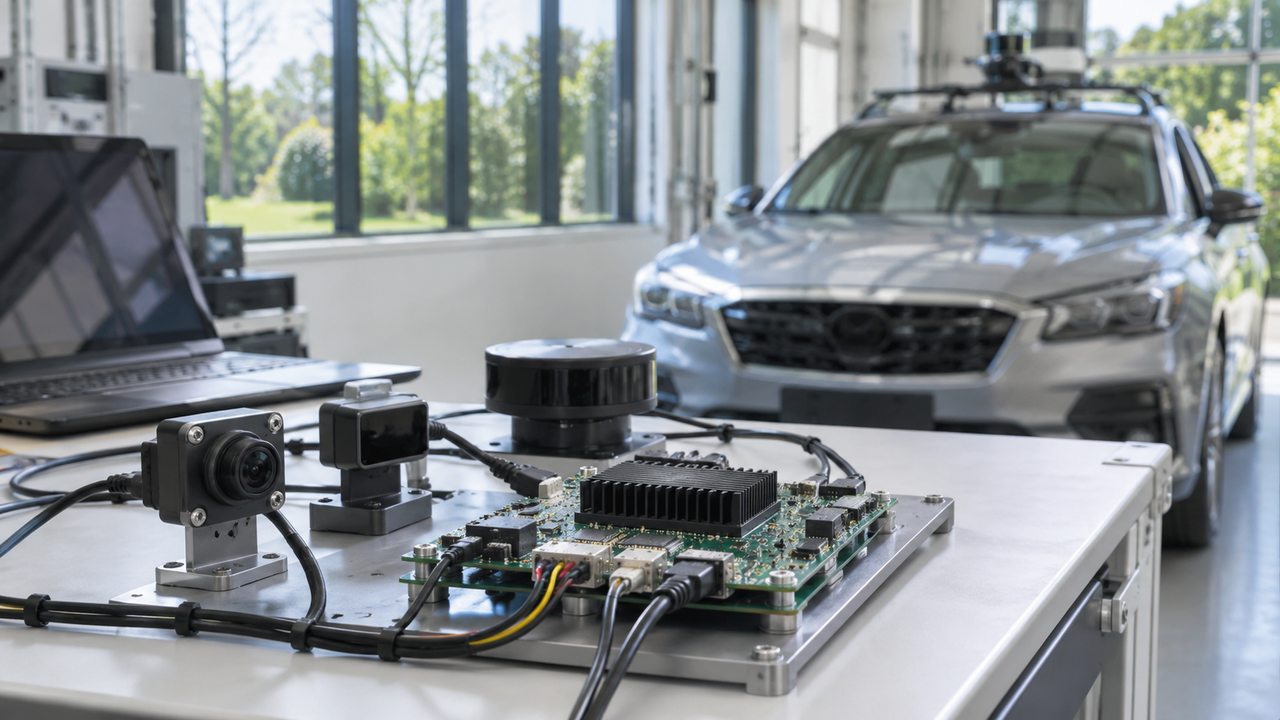
数据的时间关系决定它怎样被组合
从信息处理看,两项读数即使都准确,如果代表不同时间的状态,直接组合也可能引出不同解释。系统需要知道数据何时产生、何时到达以及是否仍然适用,这些时间信息与读数本身同样重要。
传输与处理又会占用不同时间。某条路径平均较快,并不表示每次都在相同期限内完成。对于需要及时响应的任务,设计人员应当关注允许范围与最迟完成时间,才能把“更快”转成具体且能够检查的要求。例如,一项处理需要等待另一项信息时,计算本身即使更快,整体响应也可能仍受等待环节限制。明确这类依赖,能够帮助团队把优化放到真正影响任务完成的路径上,而不是只提升一个孤立步骤的速度。
同时,数据缺失或暂时延迟也需要清楚处理。系统如何说明当前信息不足,后续功能应采用什么状态,都应在设计中确定。对这些情况有明确安排,才能减少正常演示之外出现难以理解的行为。
辅助驾驶与运动控制需要明确分工
从车辆功能看,环境理解、驾驶辅助与动作执行有各自职责。一个环节给出结果之后,下一环节还需要判断它是否满足当前条件。集成平台的作用,是让这些交接更清楚,而不是让所有功能的边界消失。
资源使用也需要协调。显示、通信或其他任务的短时需求变化,不应使关键处理过程变得无法解释。任务安排、数据访问和状态监测需要共同设计,避免各功能单独运行时良好,组合以后却难以维持预期节奏。
对于驾驶者,功能名称与实际适用条件也需要对应。辅助能力的技术合作,不等于车辆已经实现不受条件限制的驾驶功能。产品化过程中,应当让使用者清楚理解系统何时可用、提供什么帮助以及怎样表达当前状态。
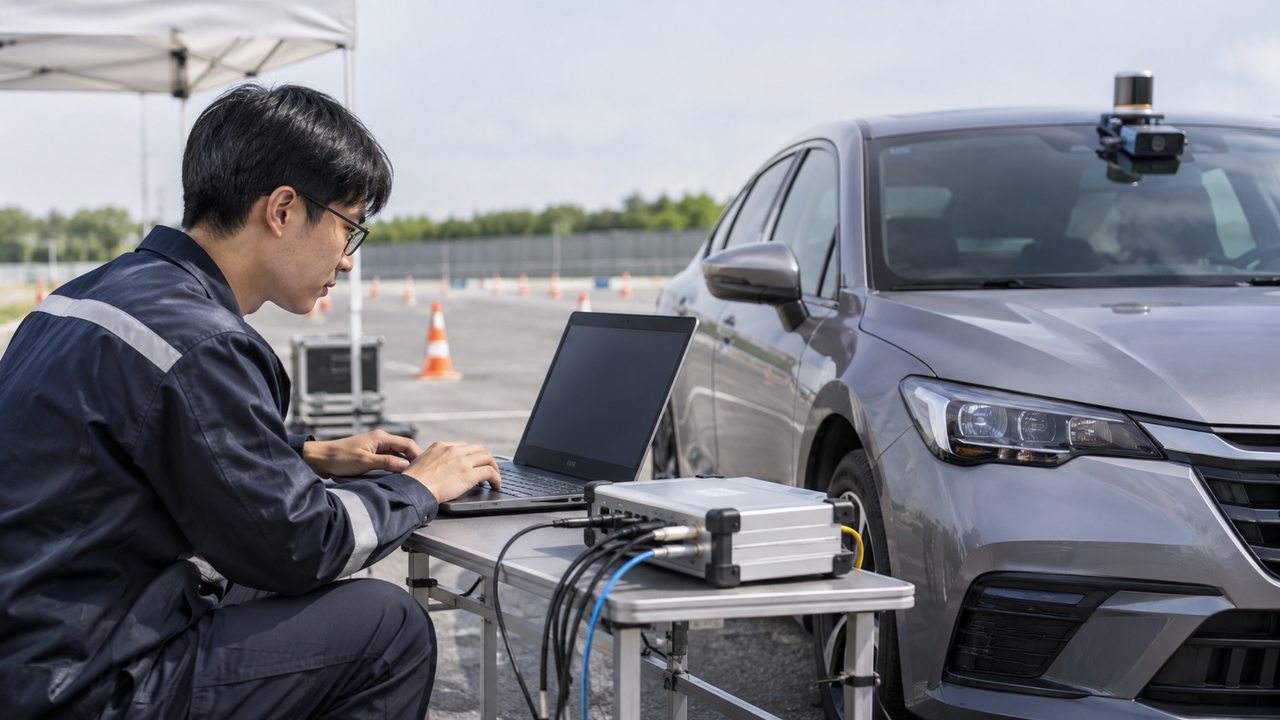
平台验证要保留整车配置的联系
从开发流程看,控制器性能只是整车能力的一部分。传感器、通信、软件与执行端共同决定任务结果,因此验证需要保留对应配置。某次修改改善了哪个过程,是否影响其他任务,应当能够从记录中找到依据。
软件更新后也需要回看这些关系。新的功能或参数可能改变资源占用与数据需求,过去的结果未必可以全部直接沿用。把版本、场景与测试结果联系起来,有助于团队判断需要补充确认的范围。
在PG看来,这项合作的观察重点,是把传感信息、实时计算与车辆动作接成清楚的链条。持续关注时间关系与功能分工,能够更具体地理解集成ECU为未来辅助驾驶平台提供了什么基础。